
USA, fari puntati su Waymo: NHTSA indaga su sorpassi vietati a scuolabus
La NHTSA apre una nuova indagine su quasi 3.000 auto autonome di Alphabet dopo i continui casi di mancata precedenza ai bus scolastici fermi con luci rosse e stop estratti. Sotto accusa l'efficacia del richiamo software dello scorso anno, mentre emergono i dettagli di un altro incidente a Santa Monica.
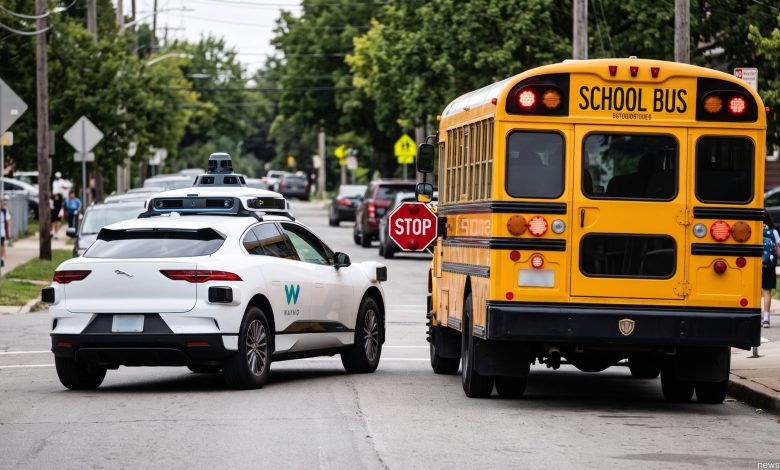
Negli Stati Uniti, la National Highway Traffic Safety Administration ha avviato un’indagine formale sui veicoli a guida autonoma di Waymo in seguito a una serie di manovre irregolari e pericolose, tra cui il sorpasso di scuolabus fermi. L’auto senza conducente deve fermarsi quando uno scuolabus attiva le luci rosse lampeggianti ed estrae il segnale di stop laterale, a tutela dei piccini che scendono e possono attraversare la strada improvvisamente. La verifica coinvolge circa 3.000 robotaxi per accertare se l’aggiornamento software rilasciato dall’azienda per correggere il problema sia risultato inefficace.
Robotaxi Waymo: cosa non quadra
La questione si inserisce in un quadro di maggiore attenzione da parte delle autorità federali, alimentato anche da episodi critici come l’incidente avvenuto a Santa Monica, dove un veicolo autonomo ha investito un bimbo nei pressi di una scuola elementare.
Sebbene la società abbia dichiarato di non aver ricevuto sanzioni recenti, la vicenda riaccende il dibattito sui limiti dell’intelligenza artificiale nel comprendere contesti stradali complessi.
L’azienda si difende
Ma Waymo non ci sta: “Abbiamo apportato miglioramenti significativi al comportamento dei veicoli nei pressi degli scuolabus e non abbiamo ricevuto sanzioni da marzo. Non vediamo l’ora di proseguire il confronto sui processi di richiamo per un software per veicoli autonomi che continua a imparare e migliorarsi“.
Non solo scuolabus: i problemi con la pioggia e il LiDAR
Il comportamento dei veicoli autonomi nei pressi degli scuolabus non è l’unico grattacapo per la compagnia. A metà del 2026, Waymo ha dovuto effettuare un altro richiamo e aggiornamento software su migliaia di vetture a causa di un bug legato a eventi meteorologici avversi, in cui i veicoli continuavano a muoversi verso strade palesemente allagate.
In condizioni di pioggia molto fitta, nebbia o temporali, l’acqua e i detriti depositati sui sensori ottici e sul LiDAR creano quello che gli ingegneri definiscono “rumore visivo”. Questo fenomeno manda in crisi gli algoritmi delle vetture, che diventano “indecise” o eccessivamente guardinghe: molti robotaxi hanno accostato all’improvviso sul ciglio della strada, si sono bloccati in mezzo alla carreggiata bloccando il traffico in attesa di sblocco remoto o hanno mancato i punti di sosta, sollevando dubbi sulla reale prontezza dell’intelligenza artificiale dinamicamente complessa della guida autonoma.
